Tàu ngầm REMUS 620 tự hành rà phá thủy lôi
HII và Thales vừa trình diễn hệ thống kết hợp tàu ngầm không người lái REMUS 620, sonar thông minh và robot xử lý thủy lôi, cho phép tìm kiếm, nhận dạng và vô hiệu hóa mối đe dọa dưới nước mà không cần đưa thủy thủ vào vùng nguy hiểm.
| Úc xây xưởng đóng tàu ngầm hạt nhân AUKUS tại Osborne Mỹ mở đường in 3D hàng chục nghìn linh kiện tàu ngầm Nhật Bản muốn dùng cảm biến lượng tử trên drone tìm tàu ngầm |
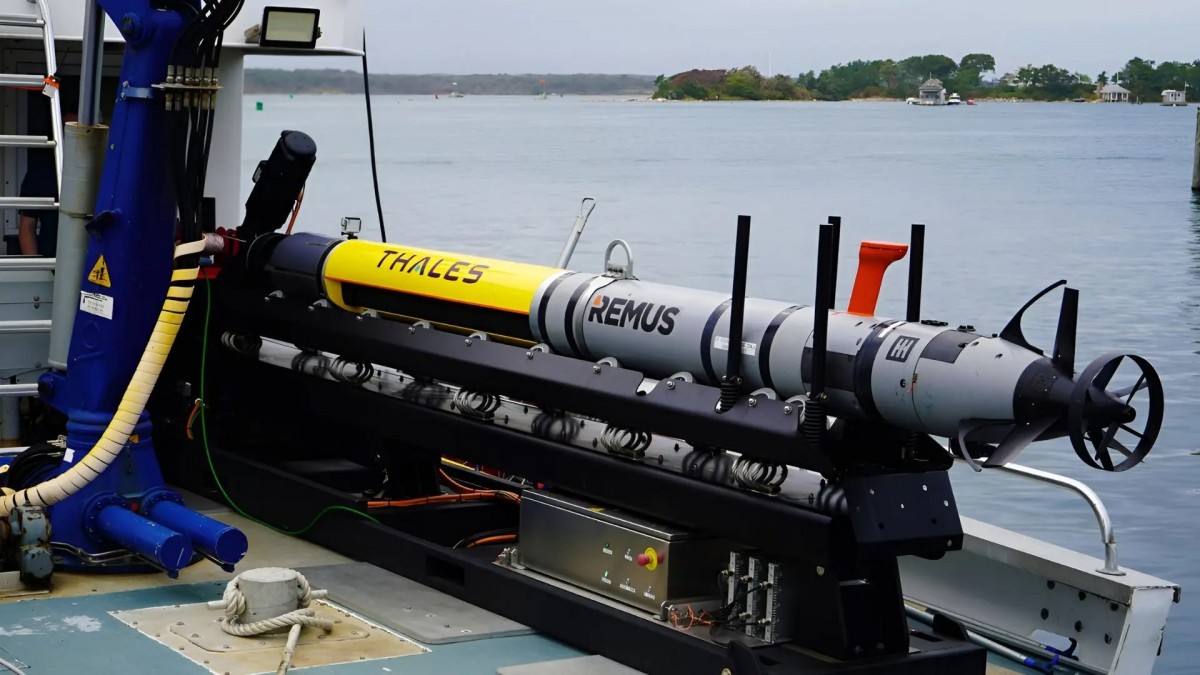 |
| Tàu ngầm REMUS 620 tự hành rà phá thủy lôi. Ảnh: Thales - HII. |
Thay vì điều động tàu chiến và lực lượng rà phá trực tiếp tiếp cận những vùng biển nghi có thủy lôi, hải quân trong tương lai có thể giao phần lớn công việc nguy hiểm này cho các phương tiện dưới nước tự hành. Cuộc trình diễn công nghệ mới của tập đoàn đóng tàu Huntington Ingalls Industries (HII) và Thales đã cho thấy khả năng kết nối tàu ngầm không người lái, hệ thống định vị thủy âm và robot xử lý vật liệu nổ thành một quy trình tác chiến thống nhất, qua đó mở ra phương thức rà phá thủy lôi linh hoạt hơn, đồng thời giảm thiểu rủi ro đối với con người.
REMUS 620 tìm kiếm thủy lôi bằng sonar và công nghệ nhận dạng tự động
Trong chiến tranh trên biển, thủy lôi luôn là một trong những loại vũ khí gây khó khăn cho hoạt động hàng hải bởi khả năng ẩn giấu dưới mặt nước, chi phí triển khai tương đối thấp và sức ảnh hưởng đối với các tuyến vận tải quan trọng. Một khu vực bị nghi ngờ có thủy lôi có thể khiến tàu thương mại phải thay đổi hành trình, tàu quân sự không thể tiếp cận mục tiêu hoặc buộc lực lượng hải quân triển khai những chiến dịch rà phá kéo dài với nhiều phương tiện chuyên dụng.
Để giải quyết thách thức này, HII và Thales đã kết hợp phương tiện dưới nước không người lái REMUS 620 với kiến trúc điều hành nhiệm vụ Expeditionary PathMaster, tạo thành hệ thống có khả năng phối hợp từ khâu khảo sát, phát hiện vật thể nghi vấn đến xác minh và xử lý mối đe dọa.
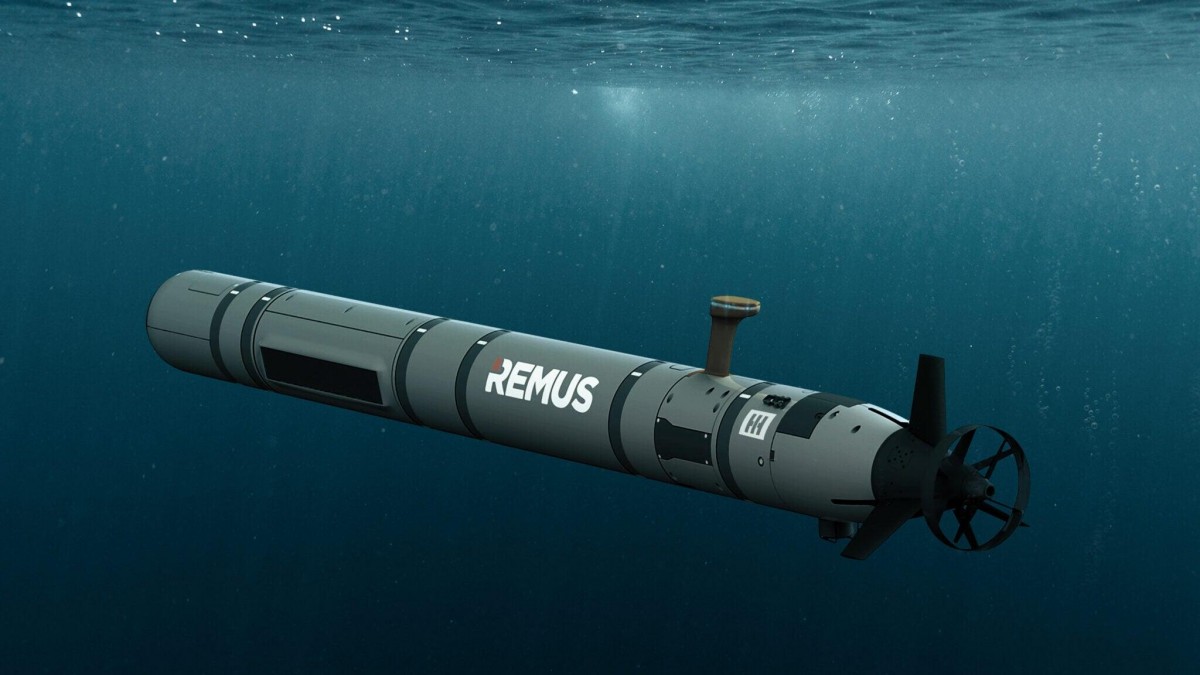 |
| Tàu ngầm REMUS 620 tự hành rà phá thủy lôi. Ảnh minh họa thiết bị. |
Trung tâm của hệ thống là REMUS 620, phương tiện dưới nước tự hành do HII phát triển, có thể thực hiện nhiệm vụ khảo sát mà không cần người trực tiếp điều khiển bên trong. Khác với tàu ngầm quân sự truyền thống, thiết bị này được thiết kế để mang theo các cảm biến, di chuyển theo kế hoạch nhiệm vụ và thu thập dữ liệu môi trường dưới nước phục vụ hoạt động trinh sát, khảo sát hoặc tìm kiếm vật thể nguy hiểm.
Trong cuộc trình diễn, REMUS 620 được trang bị hệ thống sonar đa hướng SAMDIS 600 của Thales. Công nghệ sonar sử dụng sóng âm truyền trong nước, sau đó phân tích tín hiệu phản xạ để tái tạo hình ảnh các vật thể nằm trên hoặc gần đáy biển. Nhờ đó, phương tiện có thể phát hiện những hình dạng bất thường trong môi trường mà camera thông thường khó quan sát hiệu quả do nước đục, thiếu ánh sáng hoặc khoảng cách quá xa.
Dữ liệu do sonar thu thập được chuyển đến hệ thống phân tích của Thales, nơi công nghệ nhận dạng mục tiêu tự động (Automatic Target Recognition, ATR) hỗ trợ phân loại những vật thể có hình dạng hoặc đặc điểm tương đồng với thủy lôi. Thay vì yêu cầu người vận hành kiểm tra thủ công toàn bộ dữ liệu khảo sát, phần mềm có thể khoanh vùng các mục tiêu cần quan tâm để rút ngắn thời gian đánh giá.
Tuy nhiên, nhận dạng tự động không đồng nghĩa với việc hệ thống được phép tự quyết định tiêu diệt mục tiêu. Trong mô hình được giới thiệu, con người vẫn giữ vai trò giám sát, xác nhận vật thể nghi vấn và đưa ra những quyết định tác nghiệp tiếp theo. Đây là yếu tố quan trọng đối với các nhiệm vụ xử lý vật liệu nổ, bởi việc nhầm lẫn giữa thủy lôi với thiết bị dân sự, phế liệu hoặc cấu trúc tự nhiên dưới đáy biển có thể dẫn đến hậu quả nghiêm trọng.
 |
| 7 tàu ngầm nhanh nhất thế giới hiện nay |
Một thành phần khác giữ vai trò điều phối là Trung tâm Điều hành Di động Viễn chinh (ePOC) của Thales. Hệ thống này kết hợp phần mềm quản lý nhiệm vụ Odyssey của HII với công cụ phân tích dữ liệu sonar, cho phép người điều hành theo dõi hoạt động của các phương tiện và cảm biến trên cùng một giao diện.
Sự tích hợp này giúp khắc phục một hạn chế của các chiến dịch rà phá truyền thống, khi dữ liệu khảo sát, xác minh và xử lý mục tiêu có thể nằm trên những hệ thống khác nhau, đòi hỏi nhiều lần chuyển giao thông tin giữa các nhóm tác chiến. Với kiến trúc điều hành thống nhất, kết quả phát hiện từ REMUS 620 có thể trở thành đầu vào trực tiếp cho phương tiện thực hiện nhiệm vụ tiếp theo.
Robot xử lý thủy lôi giúp thủy thủ tránh xa vùng nguy hiểm
Điểm khác biệt của cuộc trình diễn lần này nằm ở việc HII và Thales không dừng lại ở khả năng phát hiện thủy lôi, mà còn kết nối toàn bộ quy trình tìm kiếm, xác minh và vô hiệu hóa mục tiêu trong một nhiệm vụ phối hợp.
Sau khi REMUS 620 phát hiện và định vị các vật thể khả nghi, hệ thống ANGLER của Thales Advanced Acoustic Concepts được sử dụng trong giai đoạn tiếp theo. Phương tiện điều khiển từ xa đi kèm có nhiệm vụ tiếp cận vị trí đã xác định, quan sát trực tiếp và hỗ trợ xác minh liệu vật thể đó có thực sự là thủy lôi hay không.
Khi mối đe dọa được xác nhận, hệ thống ANGLER cung cấp khả năng xử lý và vô hiệu hóa mục tiêu theo quy trình tác nghiệp. Việc tách riêng khâu khảo sát diện rộng và khâu tiếp cận mục tiêu giúp lực lượng hải quân sử dụng phương tiện phù hợp cho từng nhiệm vụ, thay vì phải đưa tàu có người lái đến gần tất cả những vị trí nghi vấn.
Hệ thống robot dưới nước và thiết bị triển khai, thu hồi tự động giúp mở rộng khả năng thực hiện nhiệm vụ chống thủy lôi từ xa.Cuộc thử nghiệm cũng bao gồm hoạt động phóng và thu hồi tự động REMUS 620 bằng hệ thống triển khai trên biển của HII. Đây là công đoạn có ý nghĩa thực tế, bởi việc đưa phương tiện không người lái xuống nước và thu hồi trong điều kiện biển động thường đòi hỏi sự phối hợp của nhiều nhân sự, đồng thời tiềm ẩn nguy cơ va chạm hoặc hư hỏng thiết bị.
Khi quá trình triển khai và thu hồi được tự động hóa, các lực lượng có thể giảm bớt thao tác trực tiếp trên boong tàu, đồng thời tăng khả năng duy trì hoạt động của phương tiện trong những nhiệm vụ kéo dài.
Một lợi thế khác đến từ kiến trúc mở Expeditionary PathMaster của Thales, được thiết kế để tích hợp các phương tiện, cảm biến và thiết bị xử lý thủy lôi từ nhiều nhà sản xuất. Việc tuân thủ các tiêu chuẩn tương tác của Tổ chức Hiệp ước Bắc Đại Tây Dương (NATO) tạo điều kiện để lực lượng hải quân các nước đồng minh kết nối những hệ thống khác nhau mà không nhất thiết phải sử dụng toàn bộ thiết bị của cùng một doanh nghiệp.
Cách tiếp cận này phản ánh xu hướng phát triển các hệ thống tác chiến theo cấu trúc mô đun, trong đó phương tiện mang cảm biến, phần mềm điều hành và thiết bị xử lý mục tiêu có thể được thay thế hoặc nâng cấp độc lập. Đối với các lực lượng hải quân, đây là yếu tố có thể ảnh hưởng đến chi phí duy trì trang bị, khả năng phối hợp và tốc độ ứng dụng công nghệ mới.
Cuộc trình diễn mới cũng tiếp nối hoạt động tích hợp REMUS 620 và sonar SAMDIS 600 được thực hiện năm 2025. Nếu giai đoạn trước chủ yếu tập trung vào khả năng kết nối cảm biến và hiệu quả hoạt động dưới nước, lần thử nghiệm này mở rộng sang điều hành nhiệm vụ, nhận dạng tự động và xử lý mục tiêu.
Ông Duane Fotheringham, Chủ tịch nhóm Hệ thống Không người lái của HII, nhận định sự hợp tác giữa hai doanh nghiệp đang tạo điều kiện để lực lượng hải quân thực hiện những nhiệm vụ khó khăn nhanh hơn, trên phạm vi rộng hơn và giữ thủy thủ ở khoảng cách an toàn hơn trước mối đe dọa từ thủy lôi.
Trong khi đó, ông Sébastien Guérémy, Phó Chủ tịch phụ trách Hệ thống dưới nước của Thales, nhấn mạnh khả năng phối hợp các nền tảng tự hành và thiết bị chuyên dụng trong một kiến trúc chung, thay vì vận hành chúng như những hệ thống độc lập.
Dù vậy, cần phân biệt giữa kết quả trình diễn công nghệ và năng lực tác chiến đã được kiểm chứng trong môi trường thực tế. Thông tin được công bố chưa cung cấp đầy đủ dữ liệu về tỷ lệ phát hiện chính xác, thời gian xử lý từng mục tiêu, khả năng hoạt động trong điều kiện nhiễu âm phức tạp hoặc hiệu quả đối với các loại thủy lôi có cơ chế kích hoạt khác nhau. Những yếu tố này sẽ quyết định khả năng triển khai rộng rãi của hệ thống.
Đối với Việt Nam, quốc gia có đường bờ biển dài và nhiều tuyến hàng hải quan trọng, sự phát triển của phương tiện dưới nước tự hành cũng đặt ra những vấn đề đáng quan tâm trong bảo đảm an ninh, an toàn hàng hải. Ngoài nhiệm vụ quân sự, các công nghệ cảm biến thủy âm, lập bản đồ đáy biển và điều khiển phương tiện tự hành còn có tiềm năng ứng dụng trong khảo sát công trình biển, kiểm tra hạ tầng ngầm và nghiên cứu môi trường đại dương.
Từ góc độ phát triển công nghệ trong nước, việc nghiên cứu những nền tảng phương tiện dưới nước không người lái có thể tạo ra nhu cầu đối với cảm biến, phần mềm xử lý tín hiệu, trí tuệ nhân tạo và hệ thống điều khiển tự động. Tuy nhiên, khả năng ứng dụng vào lĩnh vực quốc phòng cần được đánh giá riêng về yêu cầu kỹ thuật, bảo mật, độ tin cậy và điều kiện vận hành.
Cuộc trình diễn của HII và Thales cho thấy một xu hướng ngày càng rõ trong công nghệ hải quân hiện đại: chuyển những công việc có nguy cơ cao từ con người sang hệ thống tự hành, trong khi vẫn duy trì quyền giám sát và quyết định của người vận hành. Nếu các giải pháp này tiếp tục chứng minh được độ tin cậy trong điều kiện thực tế, hoạt động rà phá thủy lôi có thể thay đổi căn bản về cách tổ chức lực lượng, thời gian triển khai và mức độ an toàn đối với thủy thủ.
Thế Kiên